
Teil 1 dieser Serie zeigte die Grundlagen der Videotachymetrie und ihre Anwendungsgebiete.
Teil 2 betrachtete Bauarten von Vario-Objektiven und den damit bedingten Herausforderungen für photogrammetrische Auswertungen.
Teil 3 bettete diese Herausforderungen wieder in den Kontext der Videotachymetrie ein, insbesondere, wo Vario-Objektive hier mehr ihre Stärken als Schwächen ausspielen können.
Teil 4 stellte auf diesen Grundlagen die technischen Fundamente des umgesetzten Prototypen vor.
Dieser Teil beschäftigt sich mit der Fokussierung.
Die Fokussierung ist quasi die erste Treppenstufe. Die meisten Bildauswertungen setzen scharfe Bilder voraus. Daher ist die Fokussierung deren Voraussetzung.
Im Gegensatz zur z. B. Kunstfotografie wird für photogrammetrische Aufnahmen gerade eine weite Schäftentiefe gewünscht. Kleine Pixelgrößen / Sensorflächen und Aparaturen der Optiken / Blenden erhöhen diese.
Tatsächlich liefert der IMX477 mit einem nur D14-Vario-Objektiv hier selbst bei anfänglicher Morgen- oder fortgeschrittener Abenddämmerung beeindruckende Bilder, auch bei höheren Brennweiten. Daher würde der Autor für den beschriebenen Anwendungskontext D14 C‑Mount vorziehen: Die Kosten sind geringer, die Schärfentiefe in den meisten Fällen höher, das Gewicht des Messkopfes geringer, dieser kompakter.
Im Gegensatz zu vielen anderen Anwendungen folgen aus dem Anwendungsgebiet zwei erleichternde Faktoren:
- Durch den Laserentfernungsmesser, welcher koaxial oder achsparallel zur optischen Achse der Kamera verläuft, ist in den allermeisten Fällen die Entfernung zum Objekt bekannt.
- Gerade der Bildausschnitt soll fokussiert werden, wo der Laserentfernungsmesser im Zentrum das Objekt trifft.
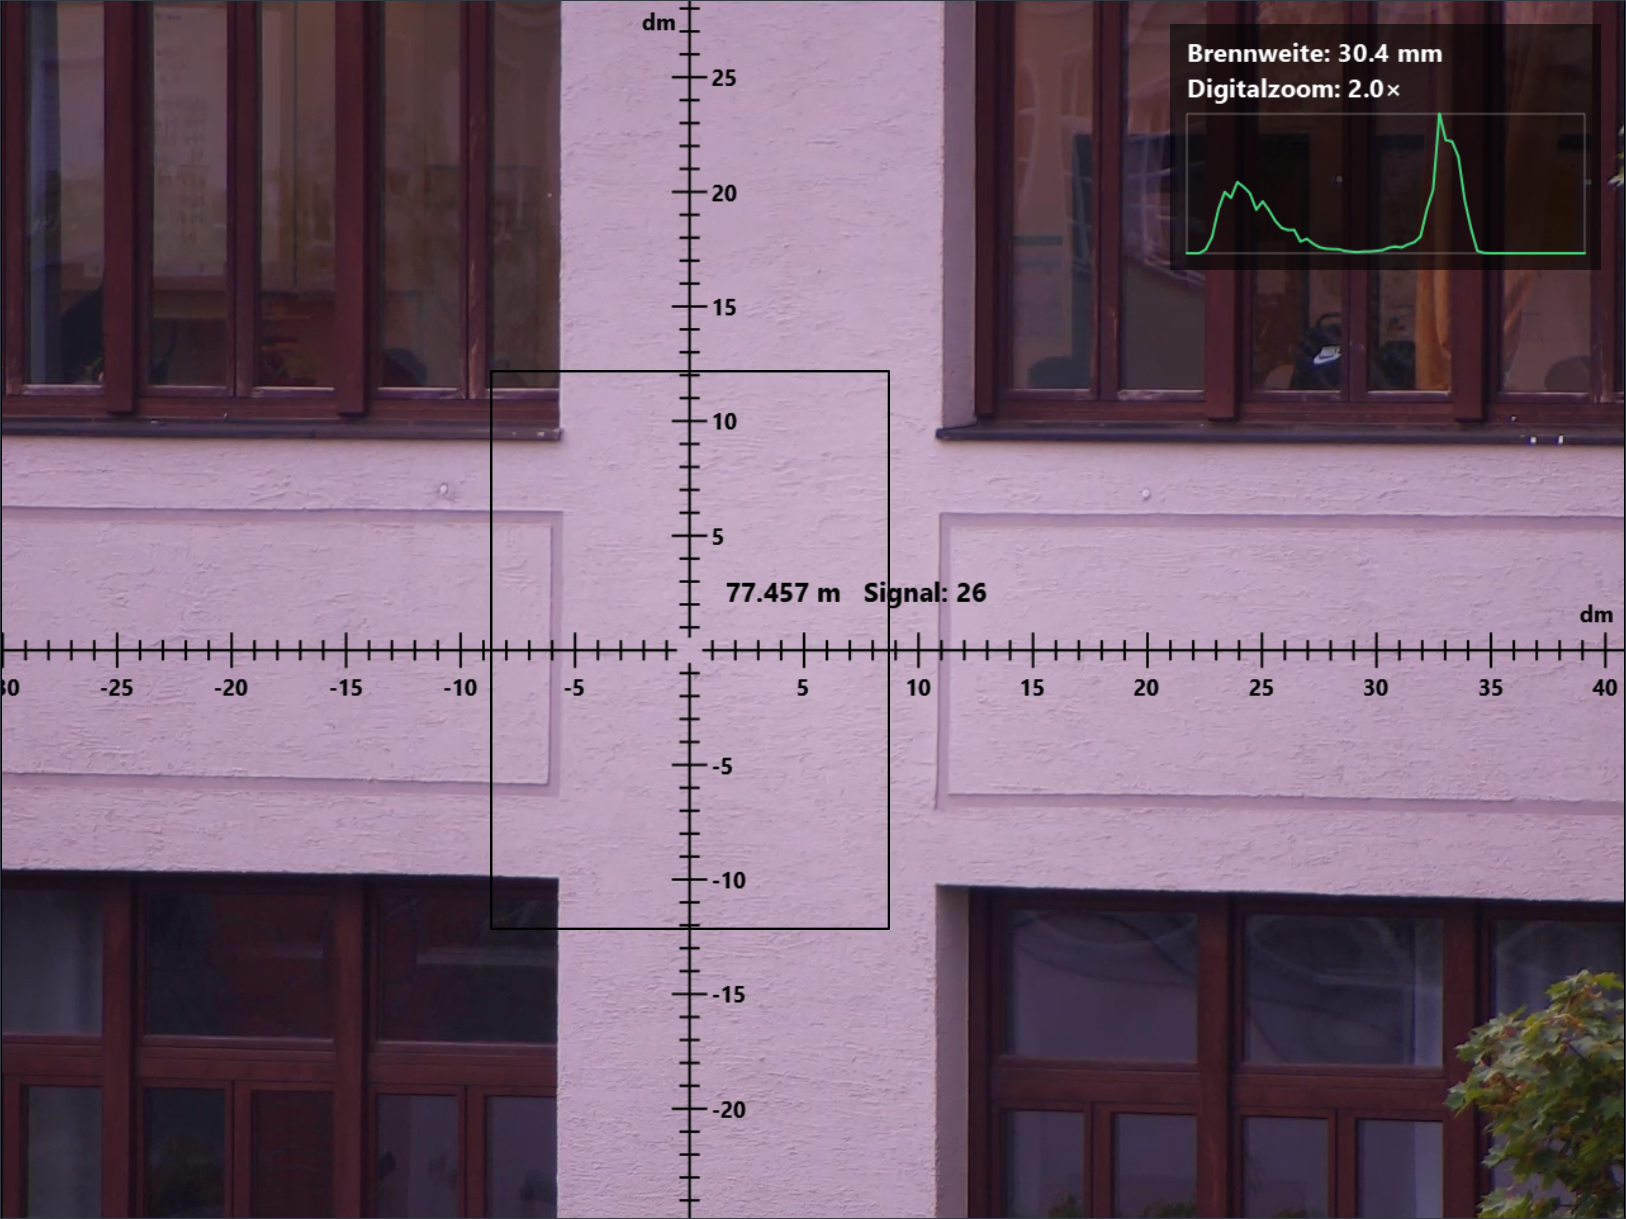
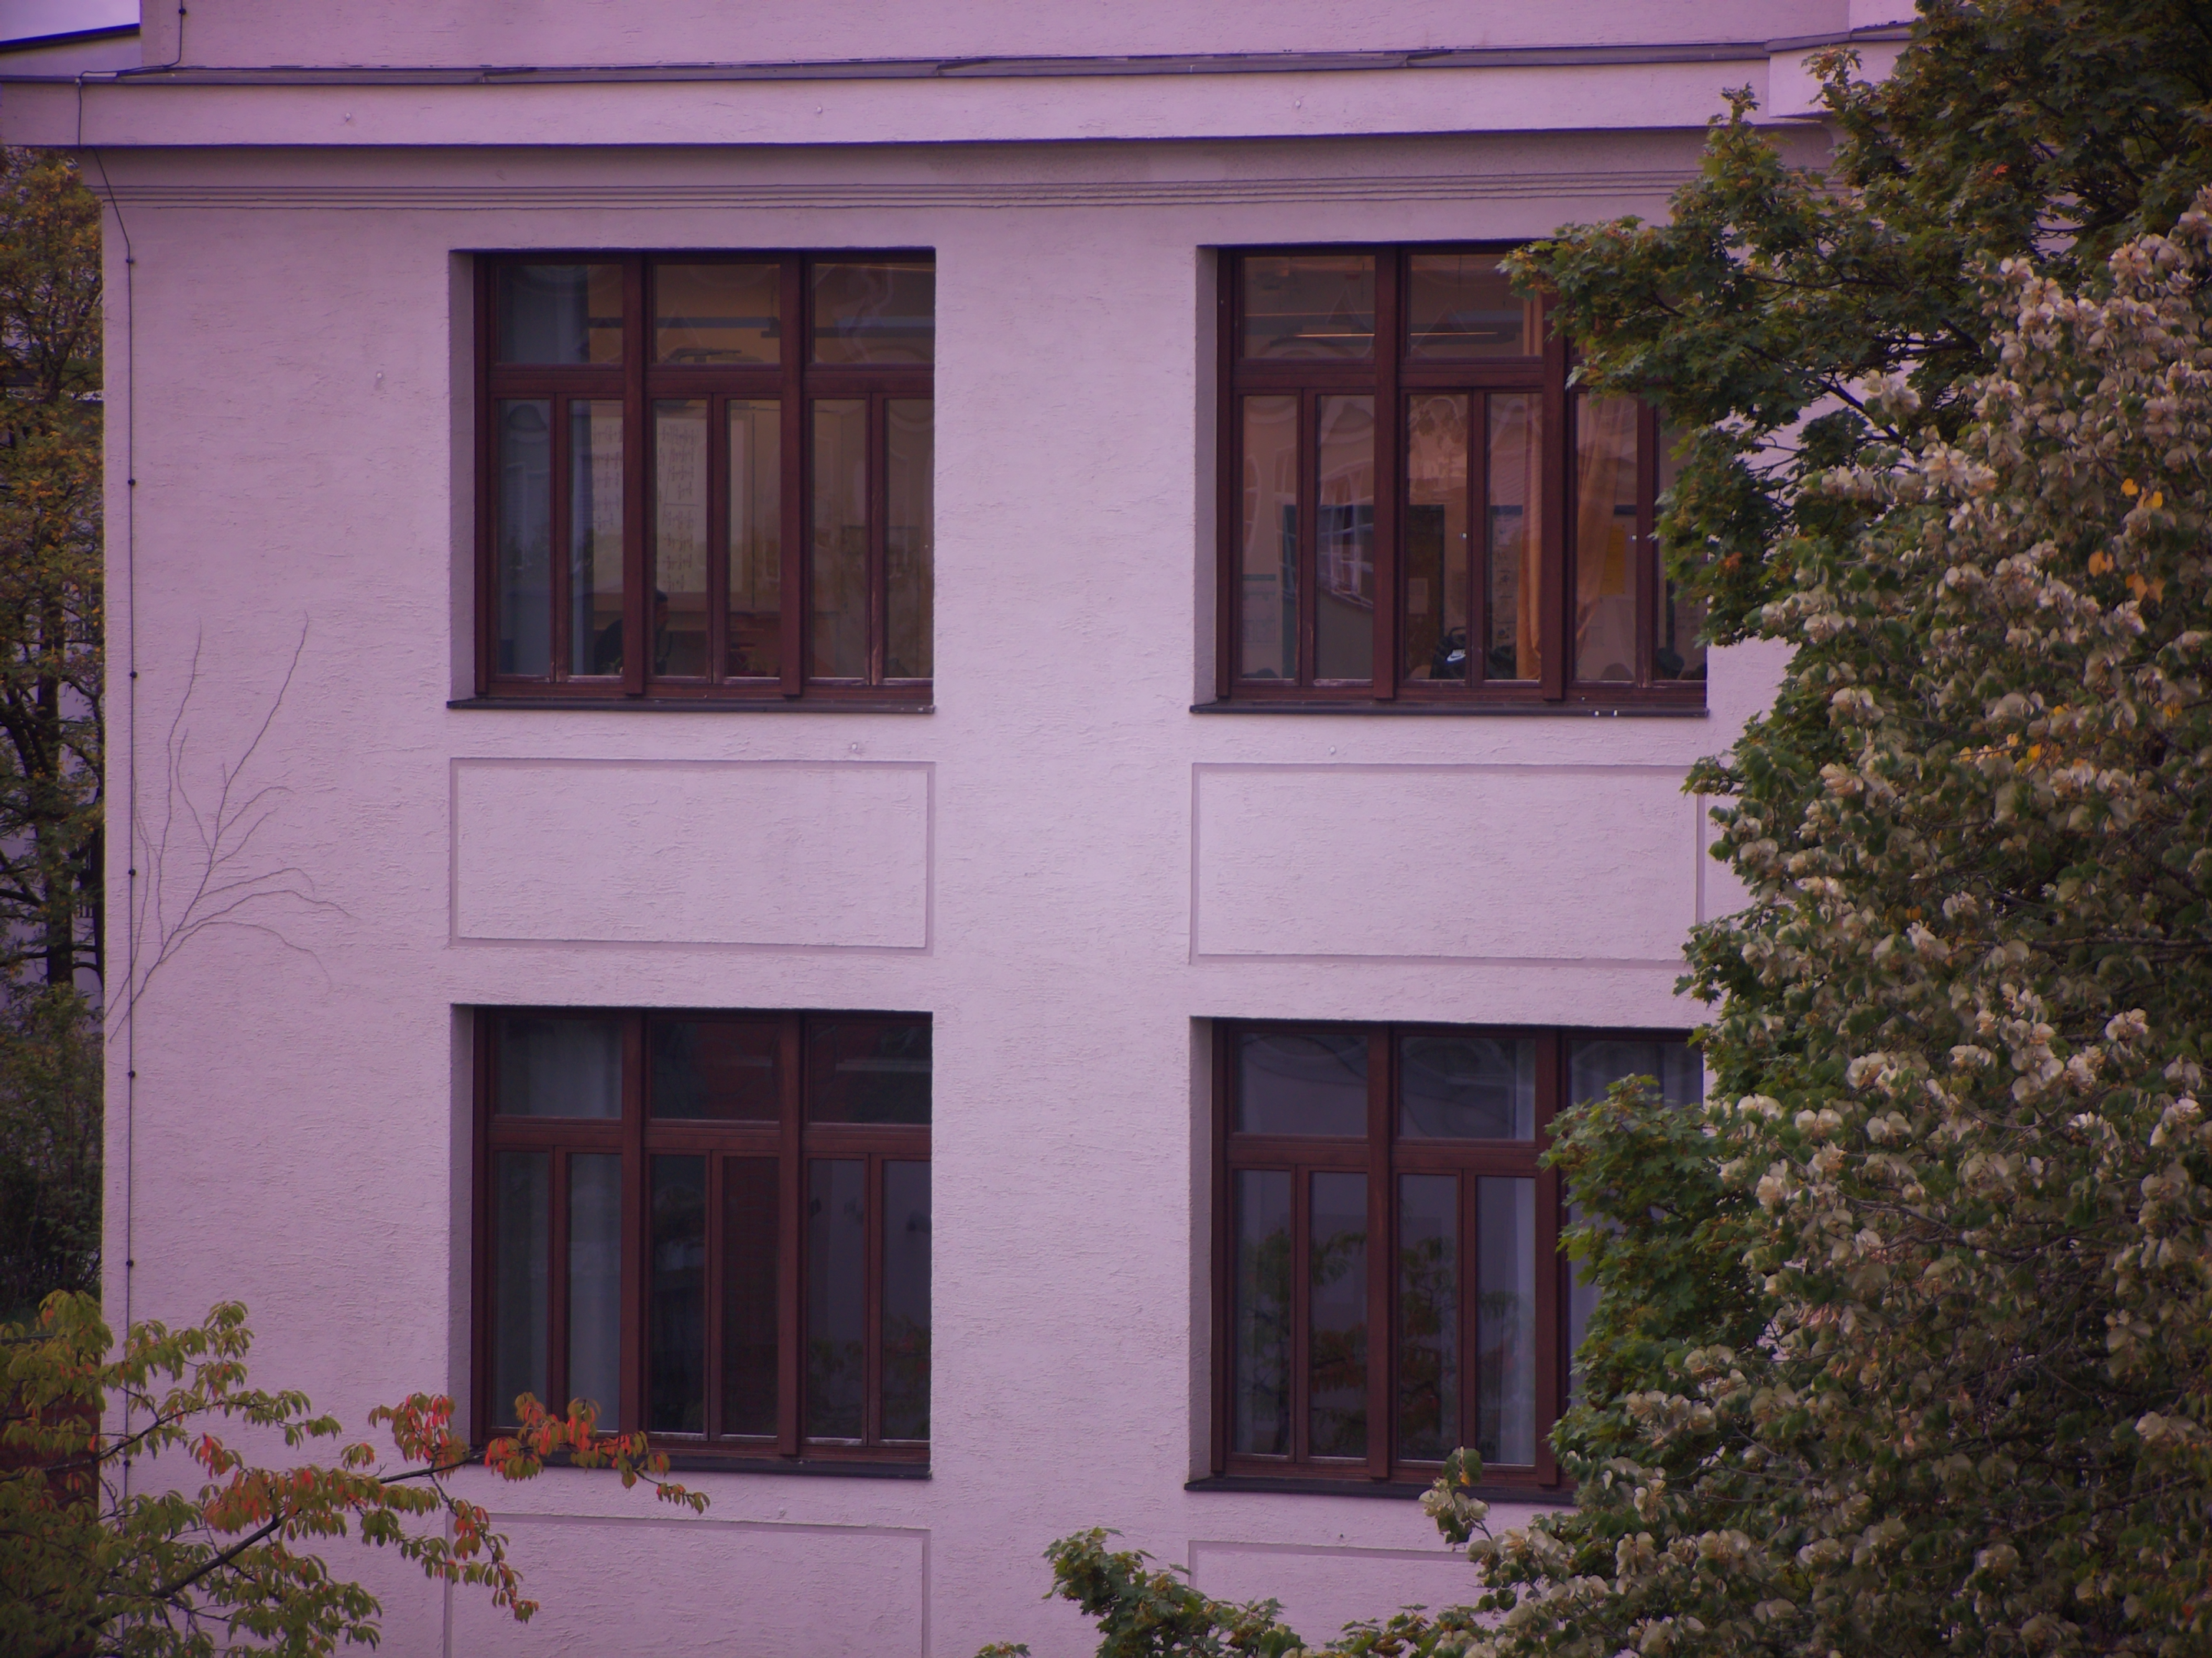
Das Bild zeigt ein einzelnes Frame des Live-Videostreams. In diesem Fall werden die inneren 2028×1520 Pixel des 12MP-Sensors erfasst und vom ISP auf 1280 × 960 heruntergerechnet und mit H.264-Kodierung übertragen.
ACHTUNG: Die Bilder wurden bewusst unkomprimiert eingefügt, so dass in diese hineingezoomt werden kann.
Zu sehen ist das Fadenkreuz, in dessen Mitte der Laser des Entfernungsmessers das Objekt trifft. Durch den Laserentfernungsmesser ist die Distanz bekannt. Durch die bekannte Distanz kann zu jeder Positionierung der vorderen Linsengruppe die Position der hinteren Linsengruppe aus Lock-Up-Tabellen bestimmt werden, wie auch die daraus resultierende Brennweite. Durch die bekannte Brennweite ergibt sich direkt die Metrik des Fadenkreuzes.
Zur Erinnerung aus Teil 2 die Abhängigkeiten der Positionen der Linsengruppen von der Entfernung:
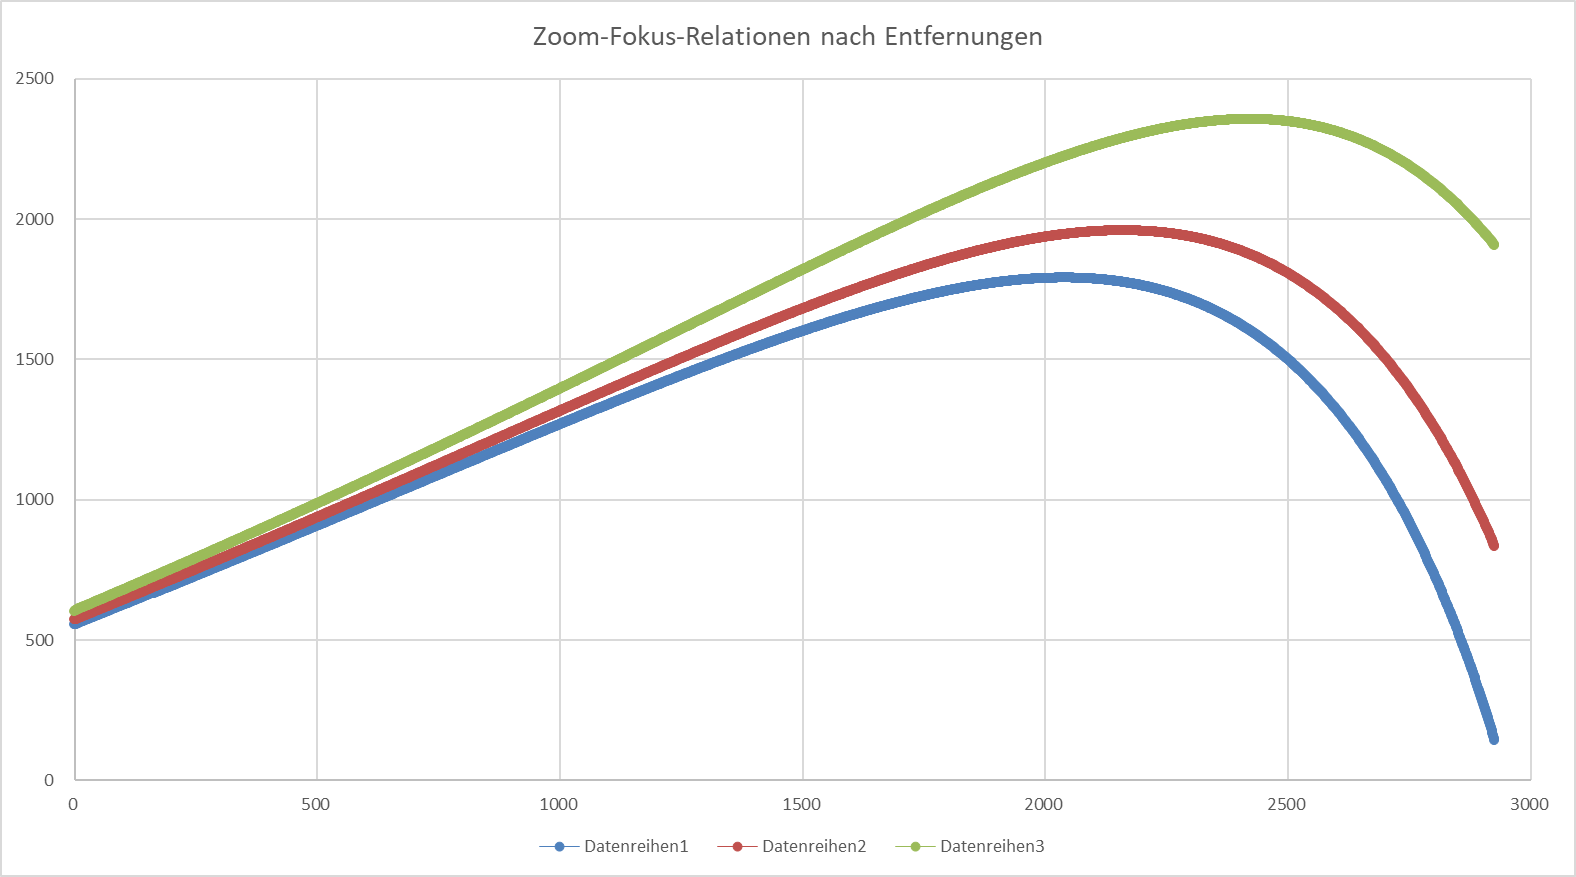
Diese Methodik hat mehrere Vorteile, darunter die sofortige Fokussierung. Für jede Entfernung und gewünschte Position der vorderen Linsengruppe sind anzufahrende Position der hinteren Linsengruppe und resultierende Brennweite sofort bekannt. Es ist kein Suchlauf nötig und keine Abhängigkeit von genügend optischen Mustern, um Schärfegröße ermitteln zu können, etwa auf optisch sehr gleichmäßigen Flächen.
Wie dies in der Praxis aussieht, zeigt das folgende Video. Hier werden einzelne Werte der vorderen Linsengruppe angefahren und auch der Digitalzoom gewechselt.
ACHTUNG: in dem Video fahren die Stepper im Prototypen nacheinander ihre Positionen an. In einem Produktivsystem würden sie GLEICHZEITIG anfahren, die Fokussierungszeit würde erheblich kürzer sein!
Die Grundlage all dieser Techniken sind „sauber“ kalibrierte Lock-Up-Tables (LUTs). Und bei diesen kommen nun die in Teil 2 und 3 erläuterten Effekte durch die mechanisch bewegten Linsengruppen zum Tragen.