
Teil 5 legte die praktischen Grundlagen für den Einsatz der Look-Up-Tables für die Fokussierung.
Dieser Teil widmet sich nun der Erstellung und statistischen Auswertung der LUTs.
Die Erstellung der LUTs muss nur bei Kalibrierungsarbeiten erfolgen. Bei der Fokussierung wird auf sie ständig zurückgegriffen. Dementsprechend sollte die Kalibrierung gründlich erfolgen, der Zeitbedarf tritt im Gegensatz zum Normalbetrieb zurück.
Der Kalibrierungsprozess folgt diesem Schema.
- Es wird ein gründliches Homing der Stepper durchgeführt. Tests zeigten die Relevanz eines anspruchsvollen Homings mit Vorspannung der Stepper durch Mikroschritte, ohne die die später erzeugten Genauigkeiten nicht erreichbar wären.
- In Schritten wird die vordere Linsengruppe bewegt. Eine Zielposition wird dabei von beiden Richtungen angefahren, um die Hysterese-Effekte zu erfassen.
- Bei jeder Zielposition und ihren beiden Anfahrtsrichtungen wird ein Suchlauf über die hintere Linsengruppe durchgeführt, wieder in beiden Fahrrichtungen, um wieder Hysterese-Effekte zu erfassen.
Bei diesen Suchläufen wird das Optimum der Schärfe gesucht. Für diese Suche wird ein Maß der Schärfe benötigt.
Die Schärfe bezieht sich dabei auf einen für die Kalibrierung definierten Bereich um das Zentrum des Fadenkreuzes, in dem der Laserentfernungsmesser das Objekt trifft. Die übliche Bezeichnung ist AF-Window für Autofokus-Fenster.
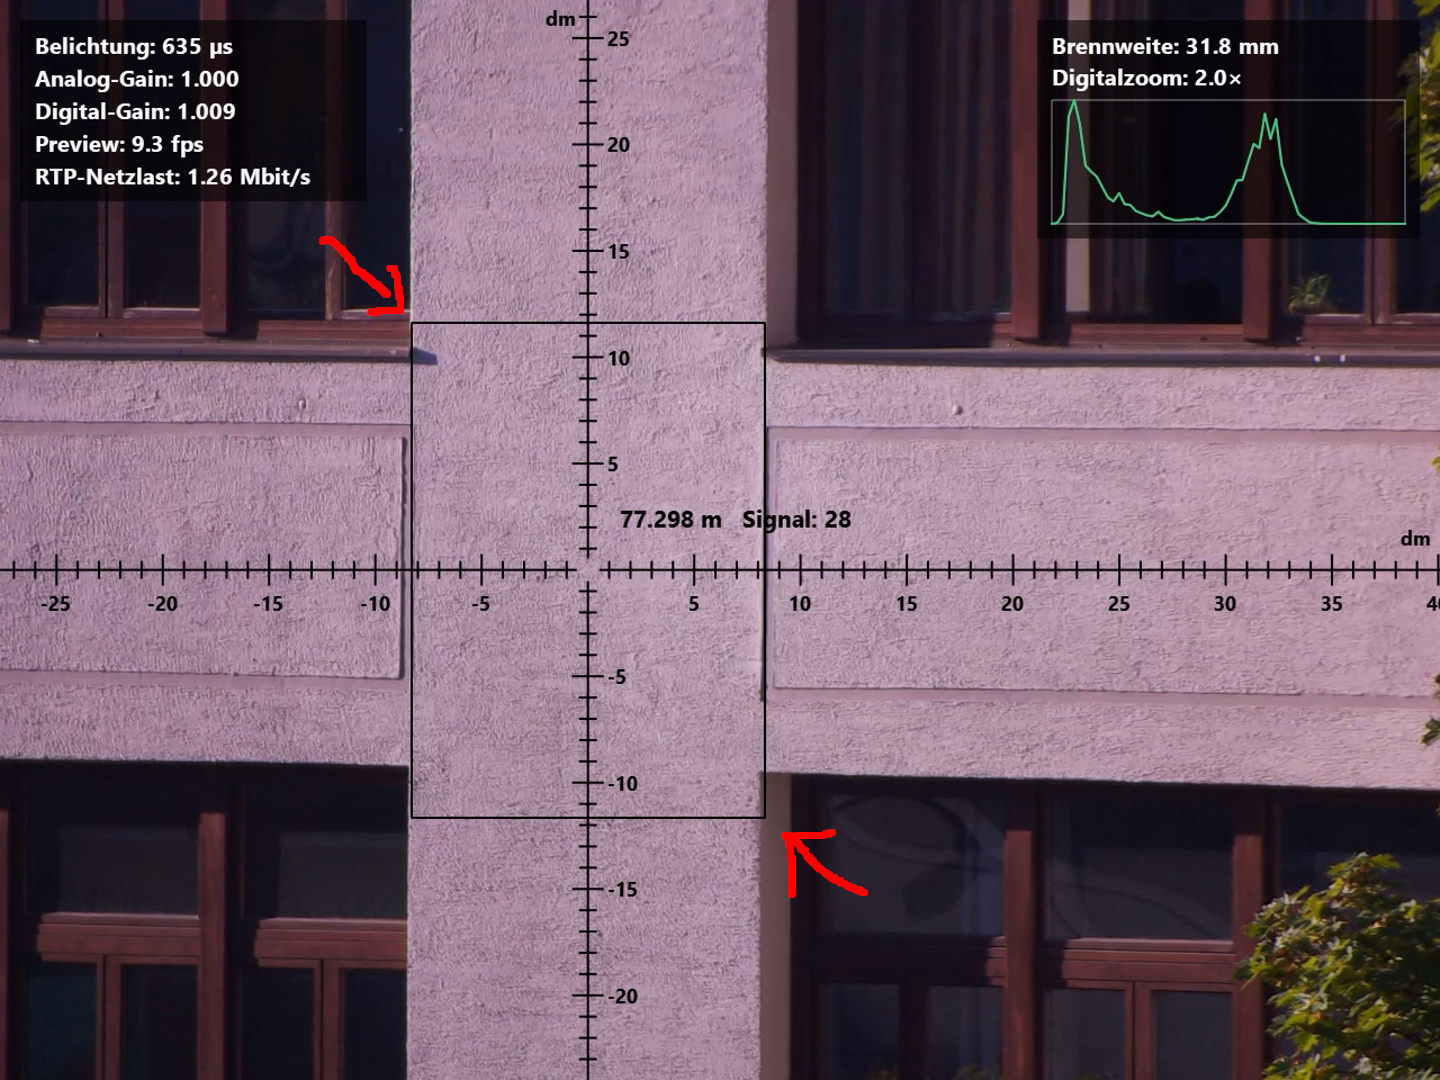
Wie beschrieben, benötigen wir ein Schärfenmaß. Die mathematische Definition dieser beruht auf Summenbildungen von Differenzen zwischen benachbarten Pixeln. Je schärfer ein Bild ist, umso schärfer werden z.B. Kanten zwischen hellen und dunklen Bereichen. Viele Schärfealgorithmen basieren daher auf der Berechnung der Helligkeitsdifferenzen benachbarter Pixel.
Es gibt eine ganze Reihe von Algorithmen zur Bestimmung eines Schärfemaßes, mit unterschiedlicher Komplexität. Ein sehr einfaches Verfahren ist die Zentraldifferenz. Hier wird für jeden Pixel berechnet:
Hierbei sind der horizontale und der vertikale Zentralgradient, aus denen sich die lokale Gradientenenergie bildet. Unser Schärfenmaß entsteht über die normierte Summierung aller Pixel:
Das Schärfenmaß wird, wie erläutert, über die Helligkeiten der einzelnen Pixel berechnet. Aus diesem Grund sollten bei einem Suchlauf die Einstellungen des Bildsensors wie Belichtungszeit und Gain-Einstellungen eingefroren werden. Rohbilder sind hier wieder die erste Wahl. Auf der anderen Seite verändert sich der Öffnungswinkel bei Zoomänderungen. Das bedeutet, nach einer Fahrt der vorderen Optik sollte zunächst wieder ein AE-Regelkreis die Einstellungen der Belichtungszeit und Gains eingepegelt, dann beim Start der Suche über die hintere Linsengruppe wieder eingefroren werden.
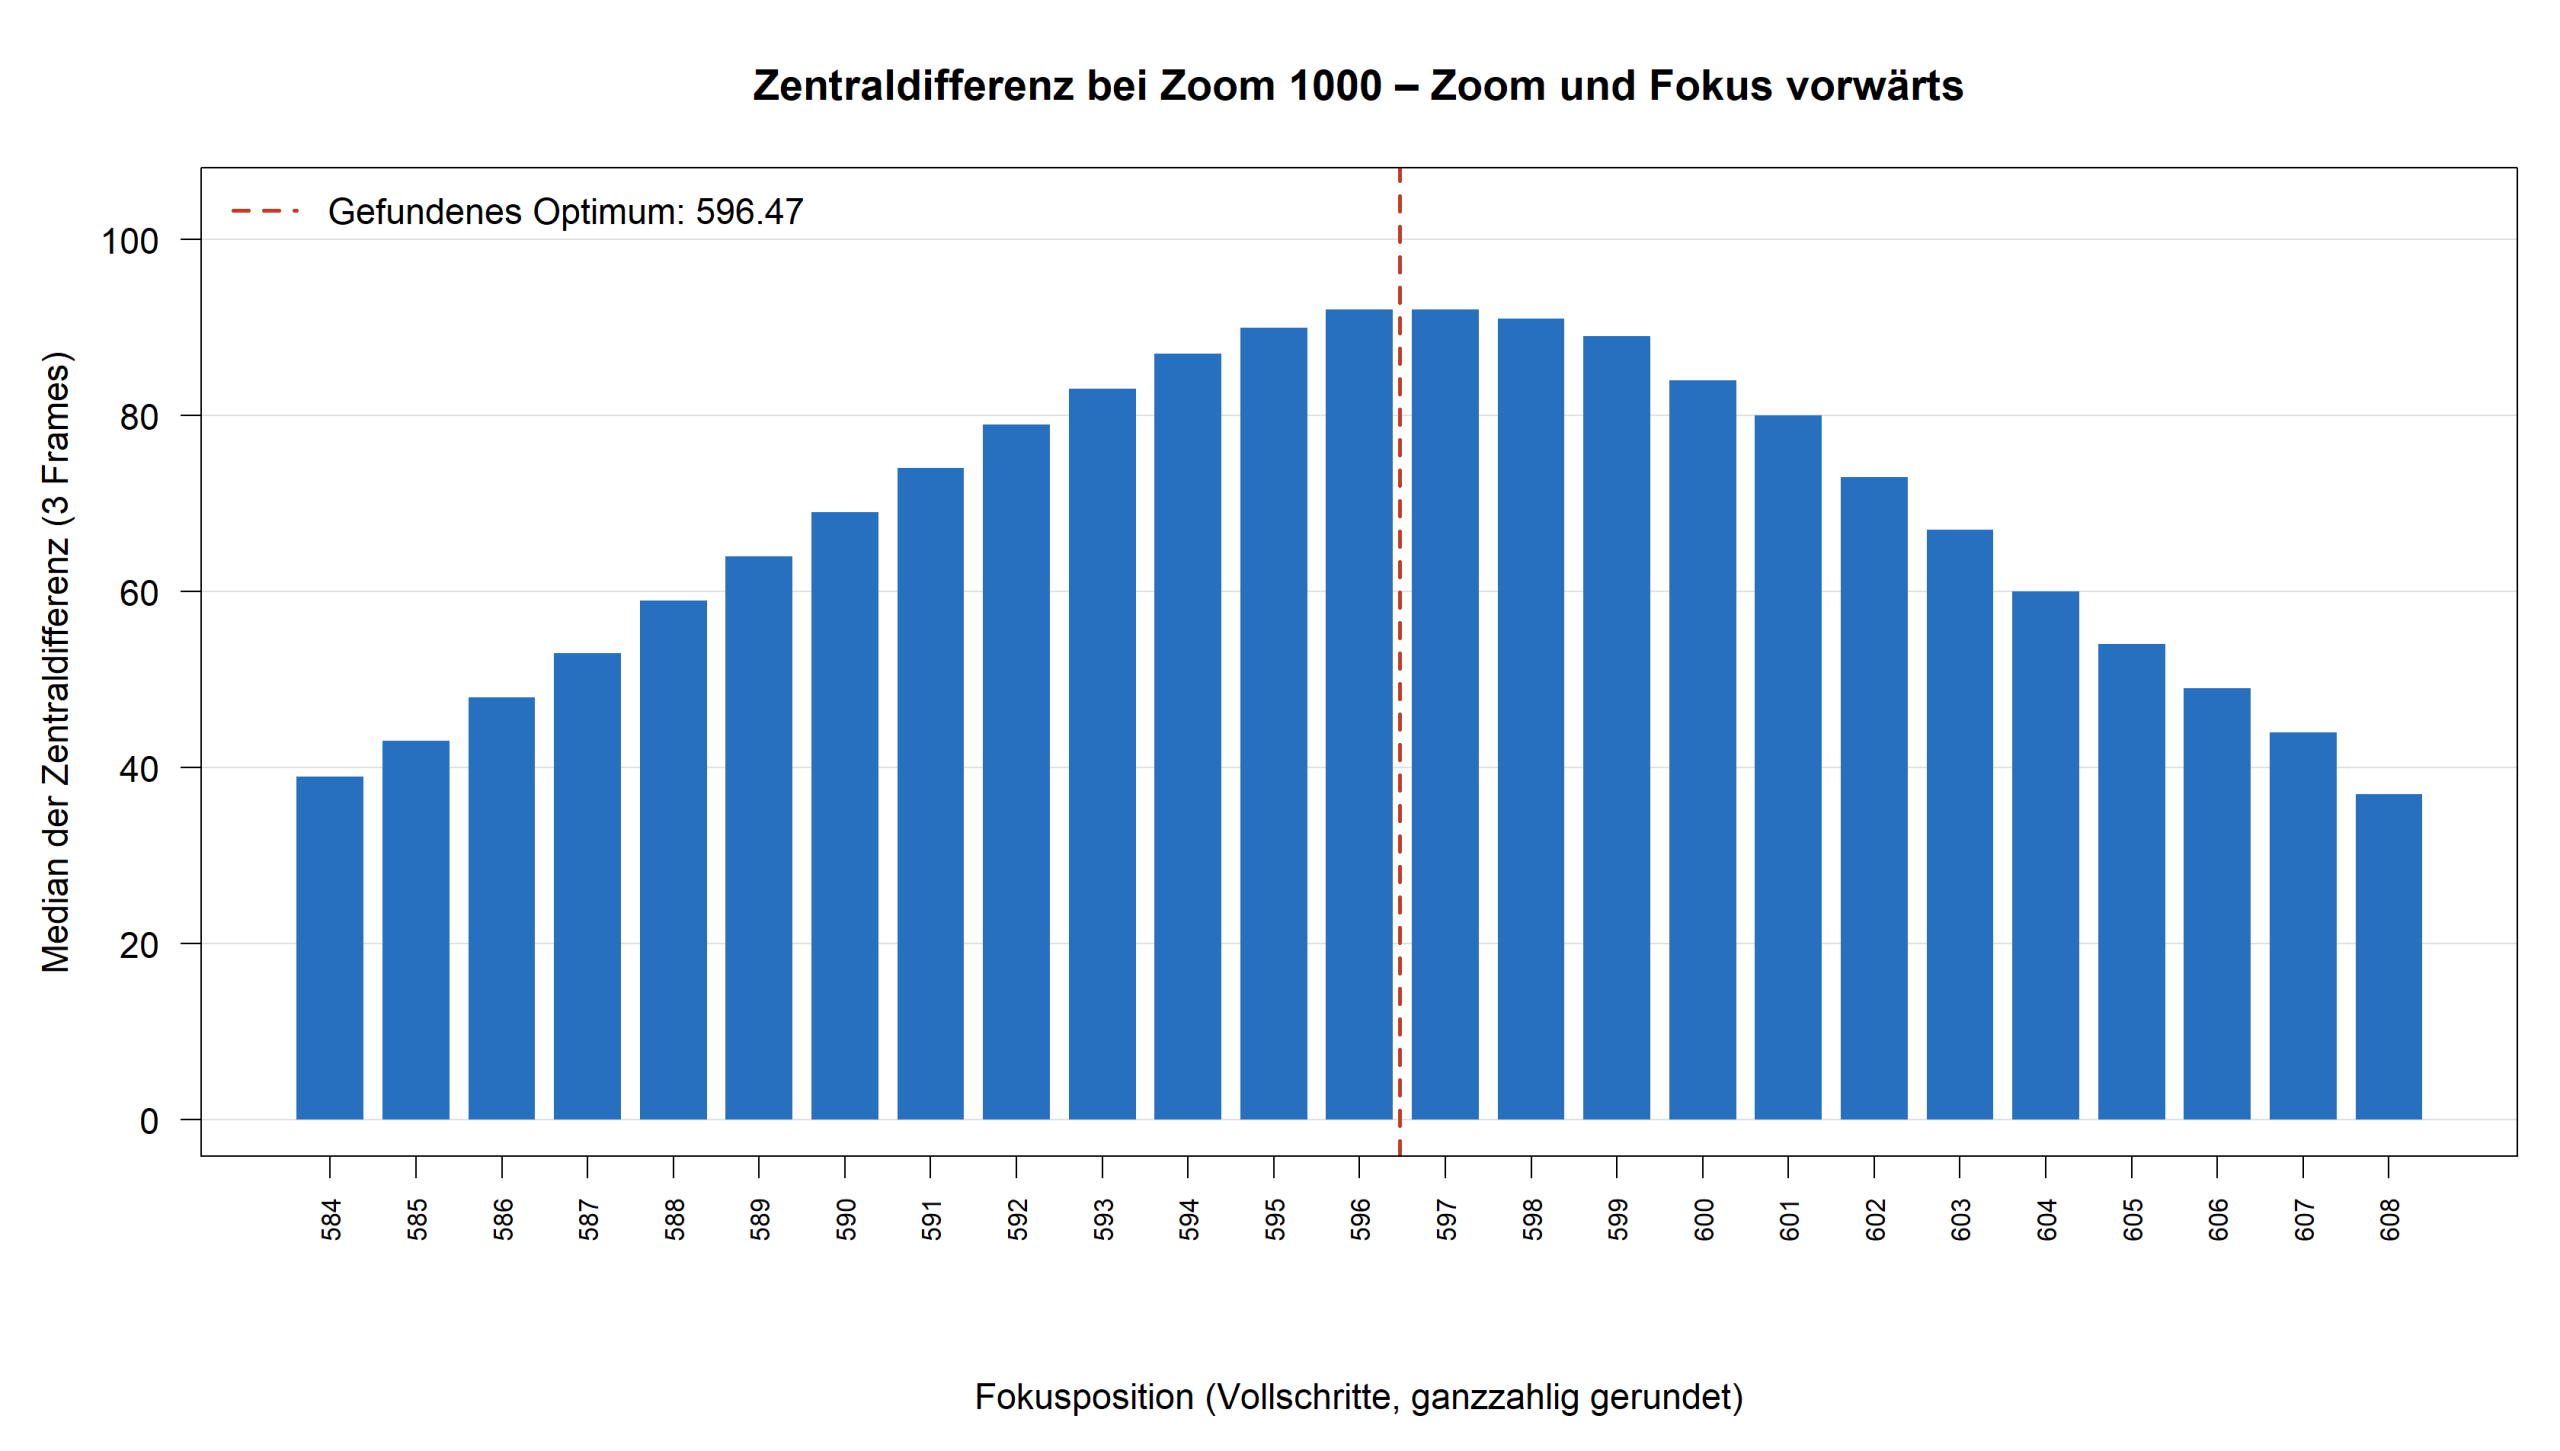
Um Rauscheinflüsse zu minimieren, werden bei jeder Position 3 Frames aufgenommen und der Median der 3 berechneten Schärfemaße genutzt.
Das folgende Balkendiagramm zeigt die so ermittelten Schärfemaße um das Optimum:
Anschließend wird die Folge durch einen gleitenden Medianfilter geglättet. Dieser Fünfpunkt-Medianfilter filtert fehlerhafte Fokuspositionen aus der bereits gemittelten Fokuskurve. Für innere Messpunkte lautet dieser:
Allgemein sei die Nachbarschaft von definiert als
Damit lautet der gefilterte Wert:
Der Vorteil: Auf einer monoton steigenden oder fallenden Kurve bleibt der mittlere Wert normalerweise unverändert. Eine einzelne ungewöhnlich hohe Säule kann dagegen nicht fälschlich zum Fokusmaximum werden. Ein Median aus fünf Werten toleriert bis zu zwei Ausreißer innerhalb des Fensters.
Der Nachteil liegt direkt am Maximum: Dort ist die Kurve nicht mehr monoton. Der Filter flacht die Spitze ab und kann ein Plateau erzeugen.
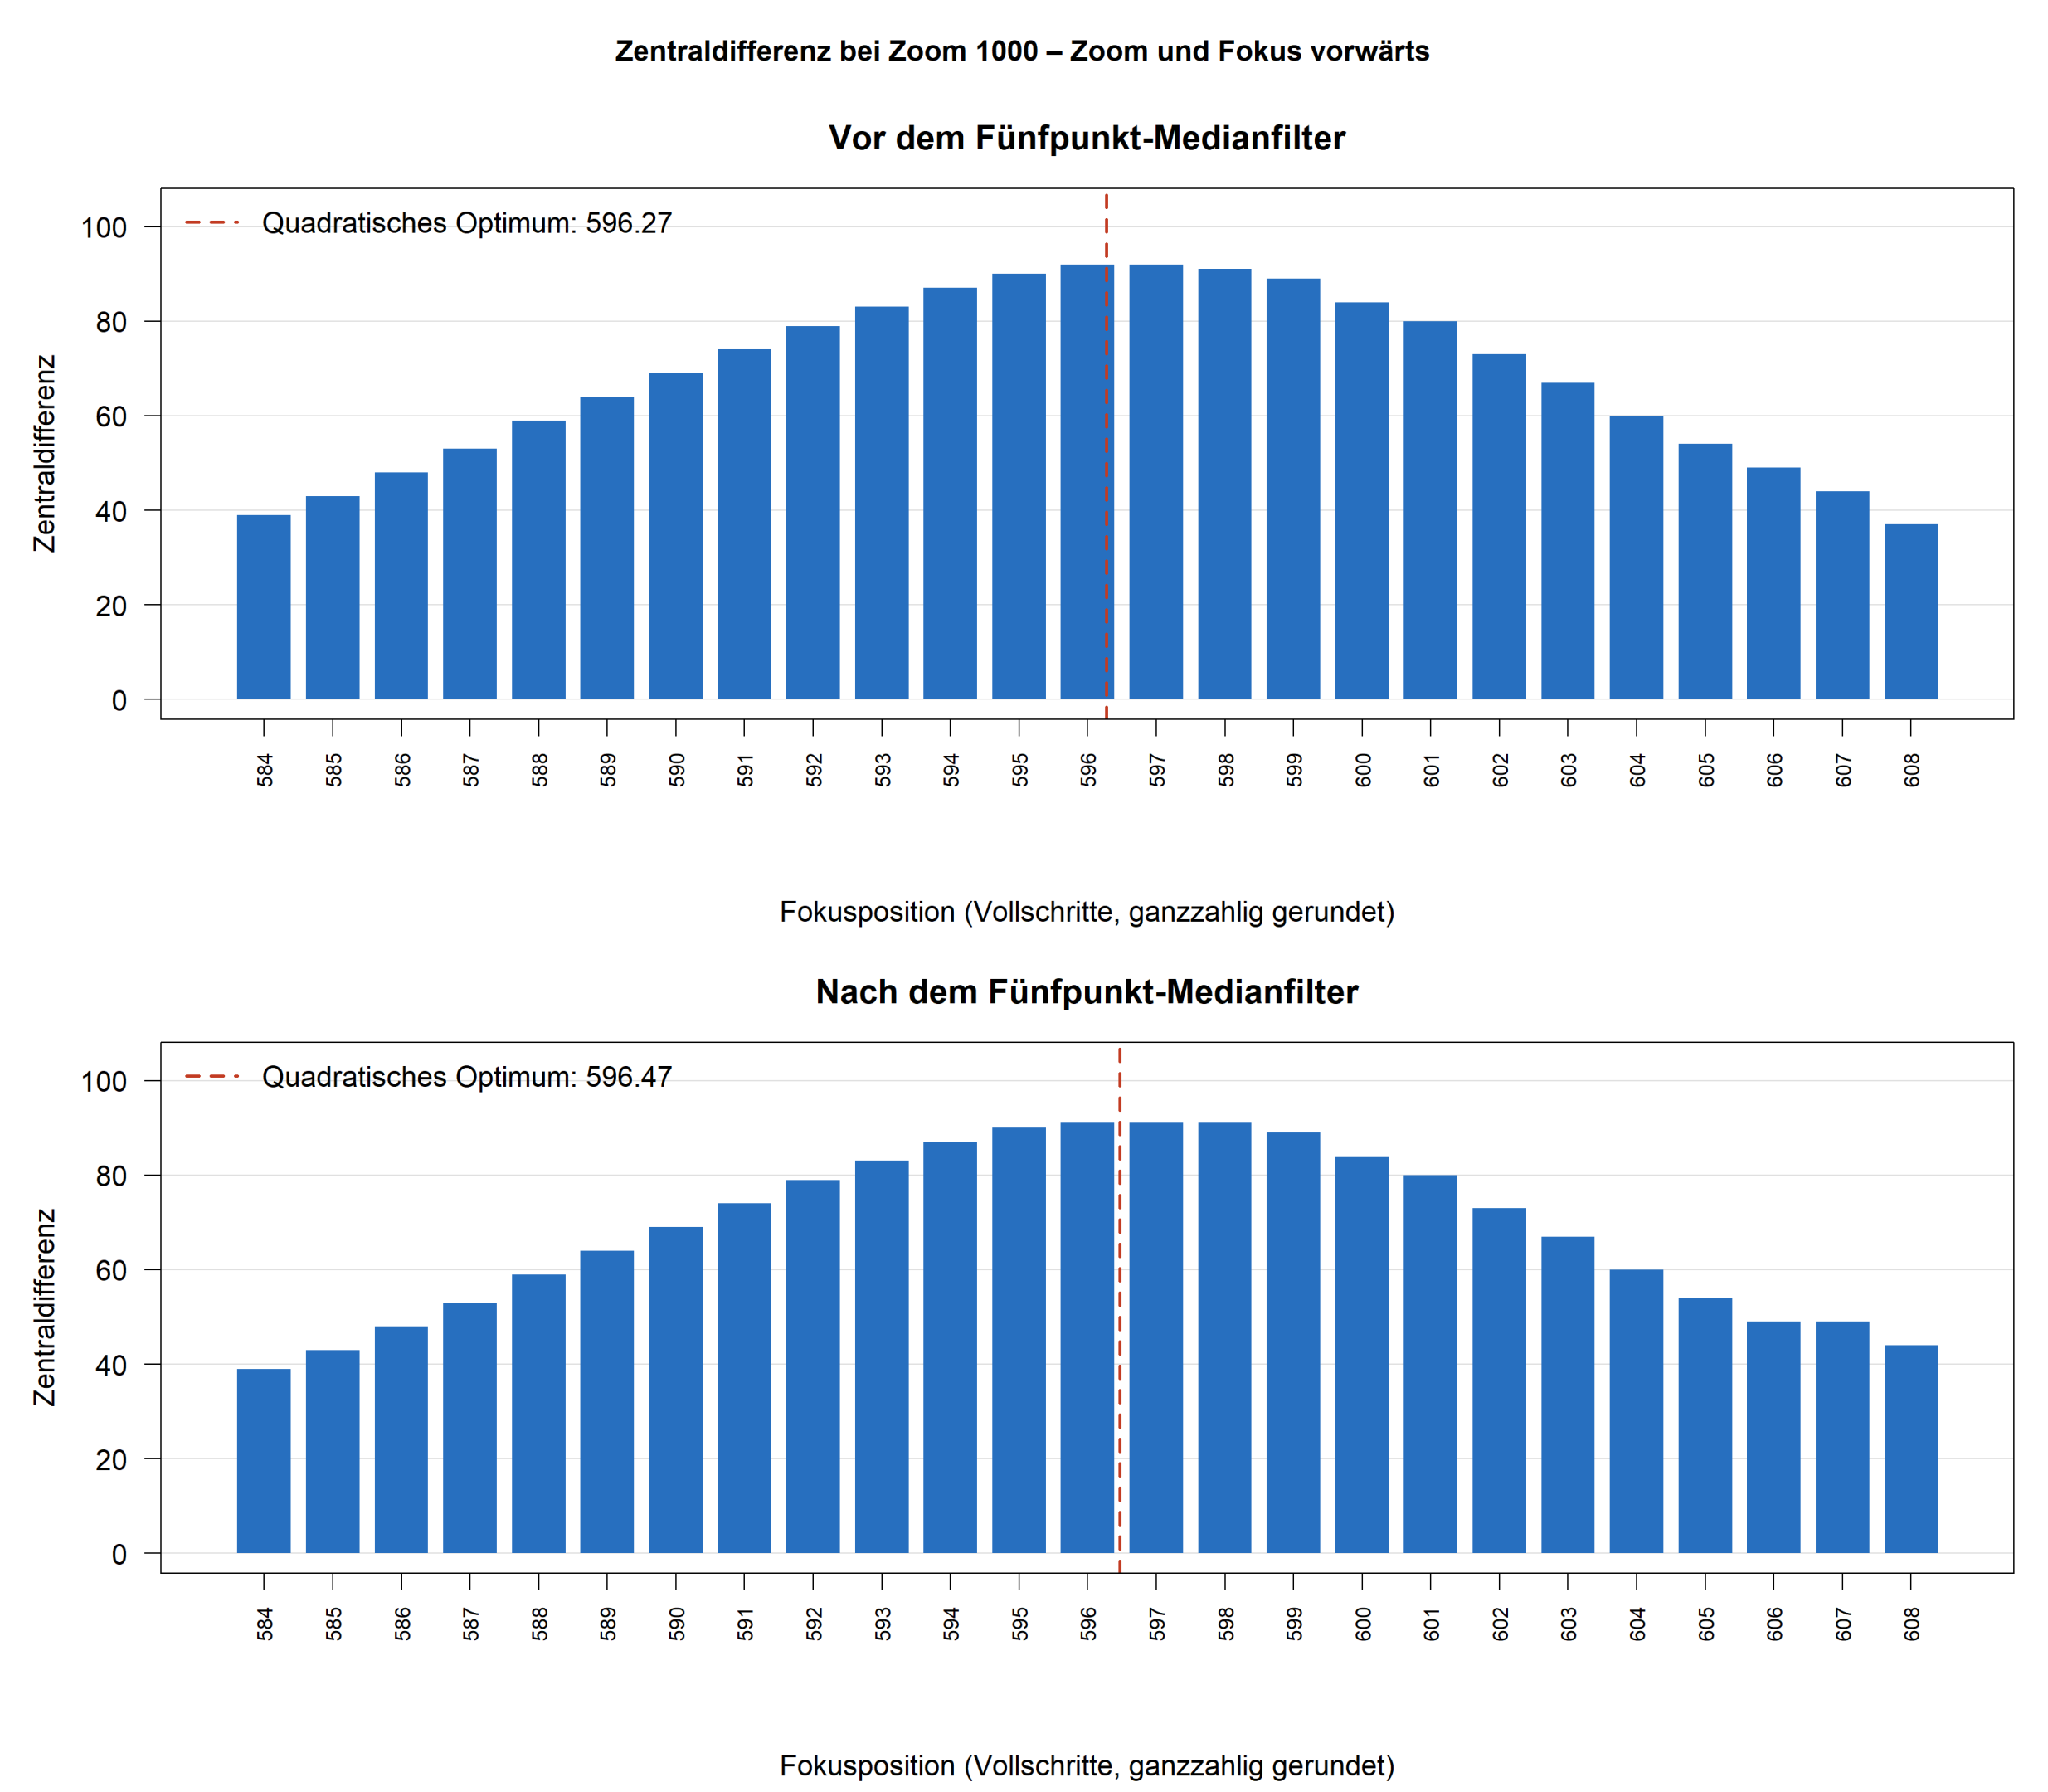
Über der Zahlenreihe wird nun das Maximum gesucht, und auf den Wertebereich, in dem Fokuspositionen höchstens 15 Vollschritte von diesem Maximum entfernt sind, eine quadratische Anpassung gelegt. An die gefilterten Schärfewerte wird die quadratische Funktion:
durch die Methode der kleinsten Quadrate angepasst. Die Koeffizienten werden durch:
bestimmt. Auf diese Weise lässt sich die Scheitelposition mit einer Auflösung unterhalb eines Vollschritts schätzen, jeweils für Vor- und Rückfahrt.
Da dieser Vorgang auch bei der Vor- und Rückfahrt der vorderen Linsengruppe erfolgt, ergeben sich so 4 Kombinationen. Diese werden u.a. zur Untersuchung der Hysteresen herangezogen.
Bereits mit dem einfachen Verfahren der Zentraldifferenz ergibt sich folgende Zoom-Fokus-Zuordnung:
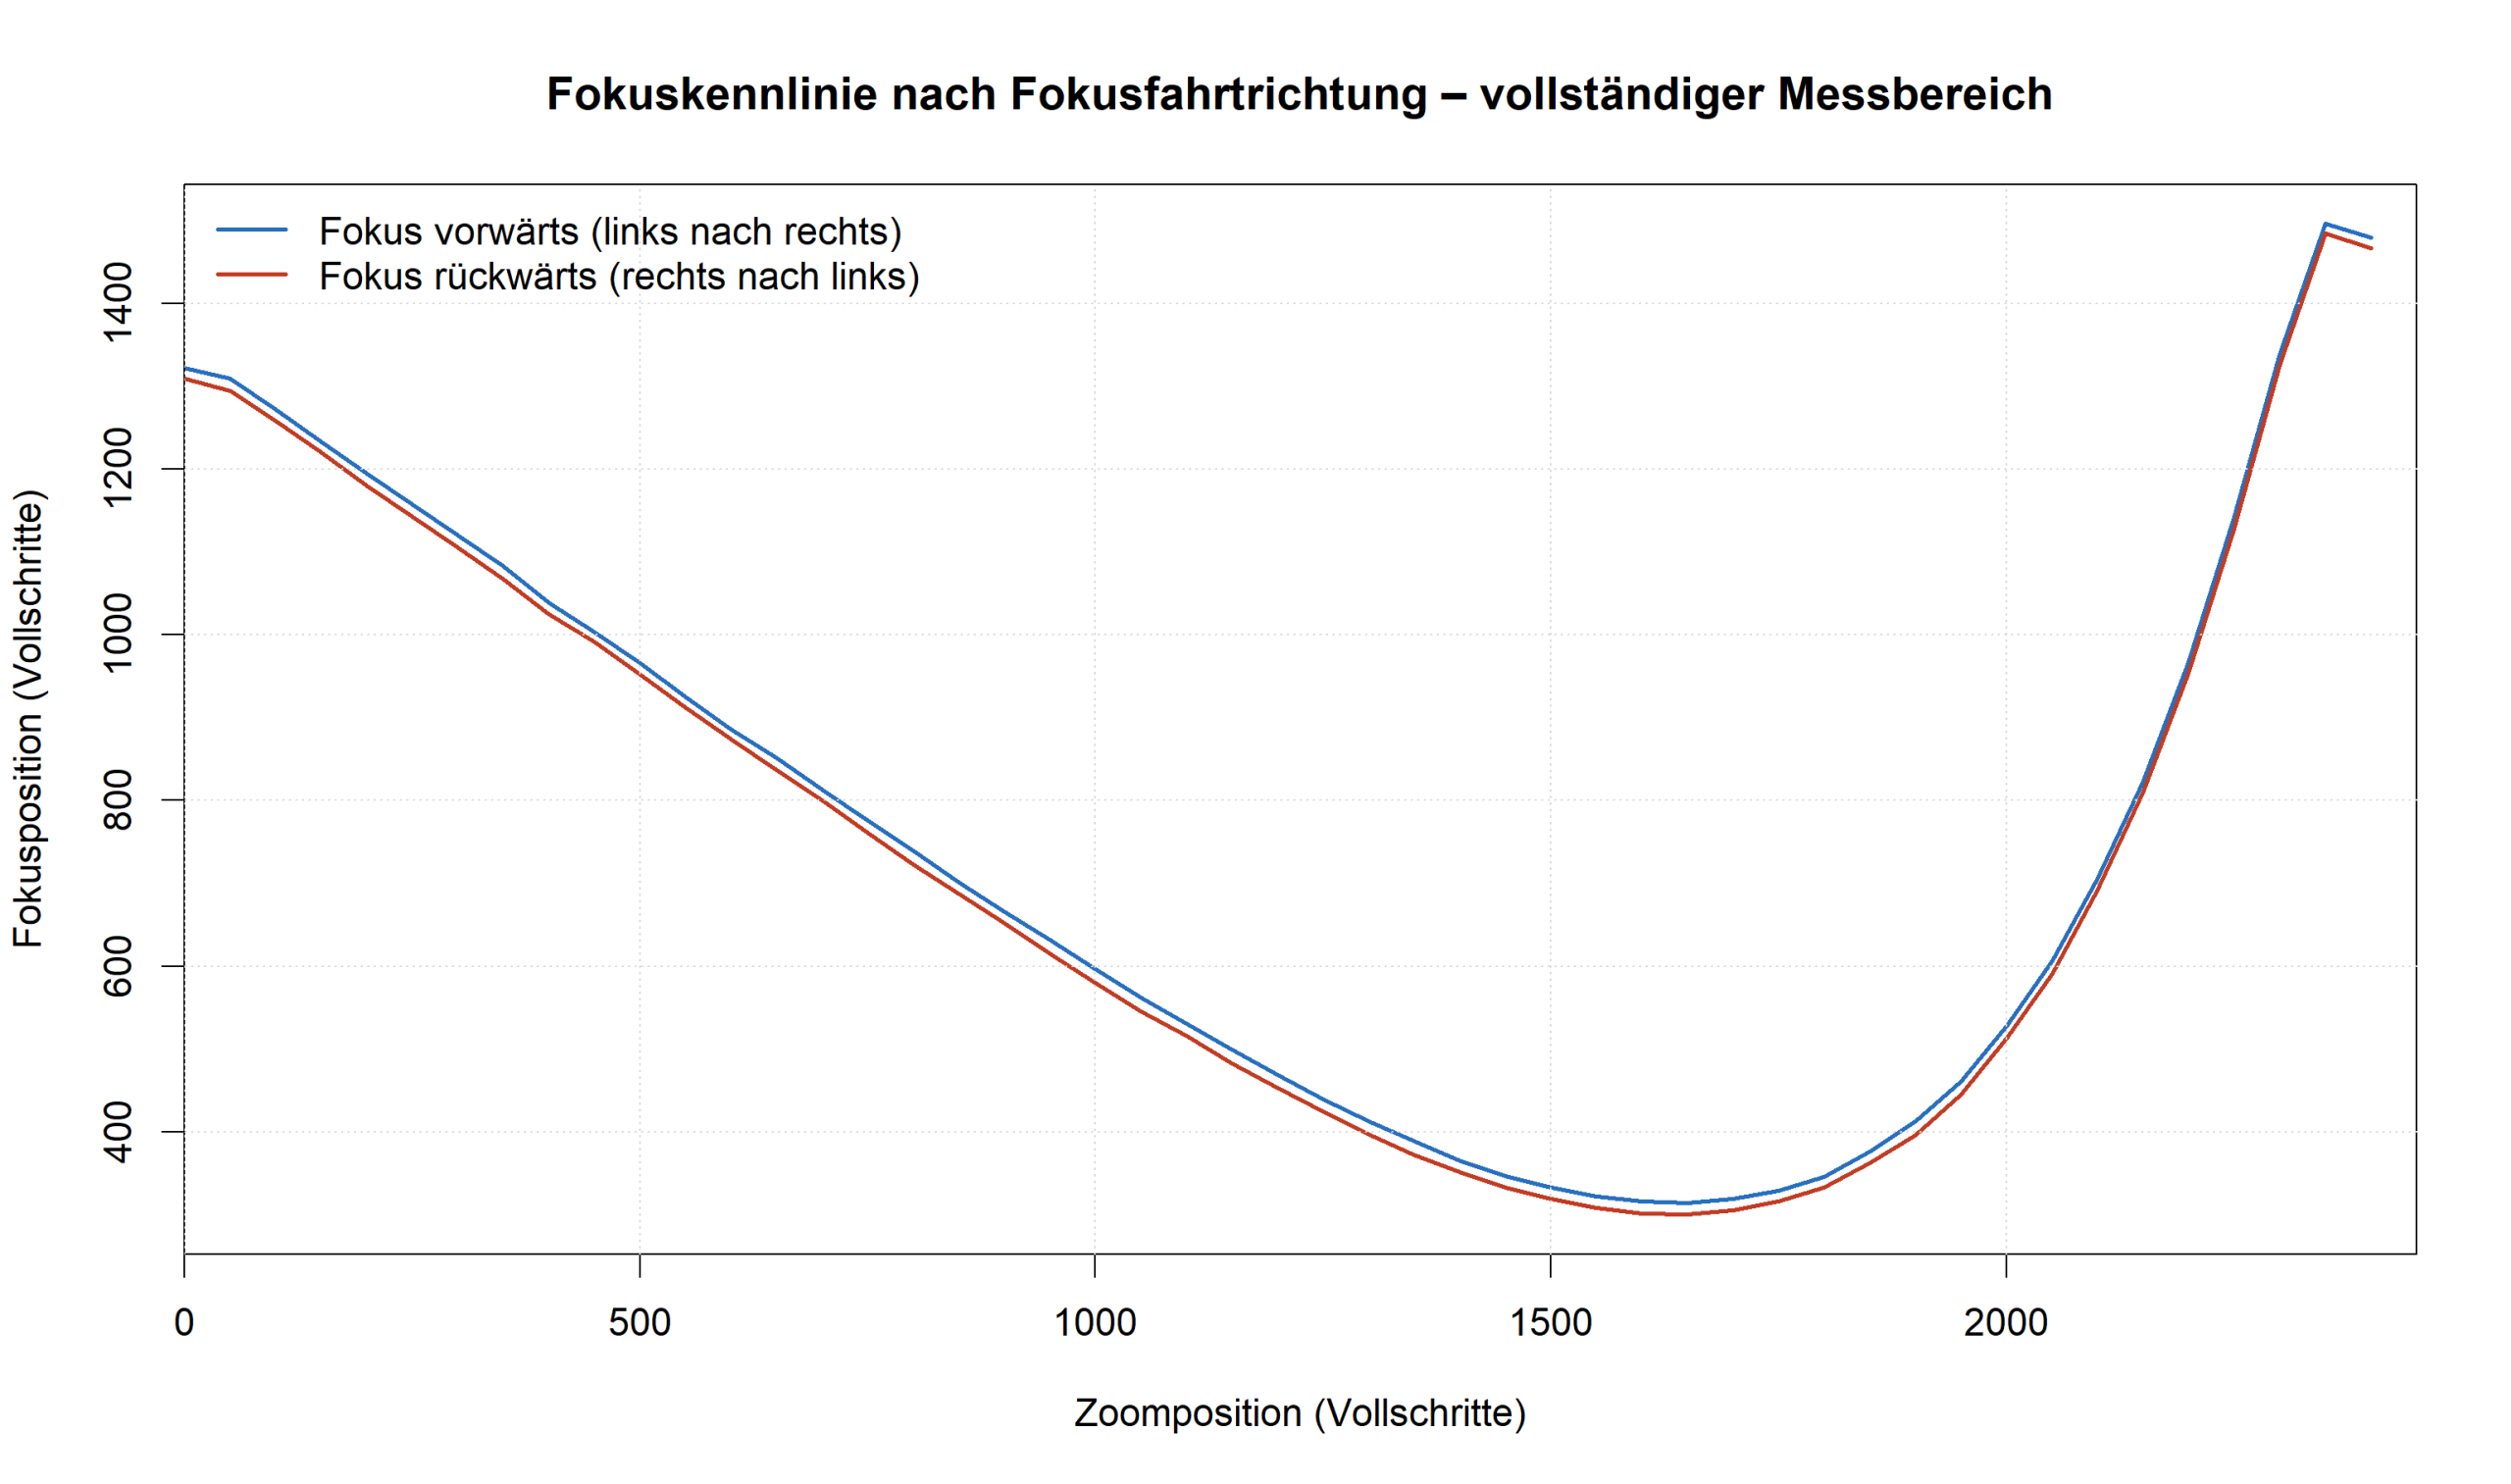
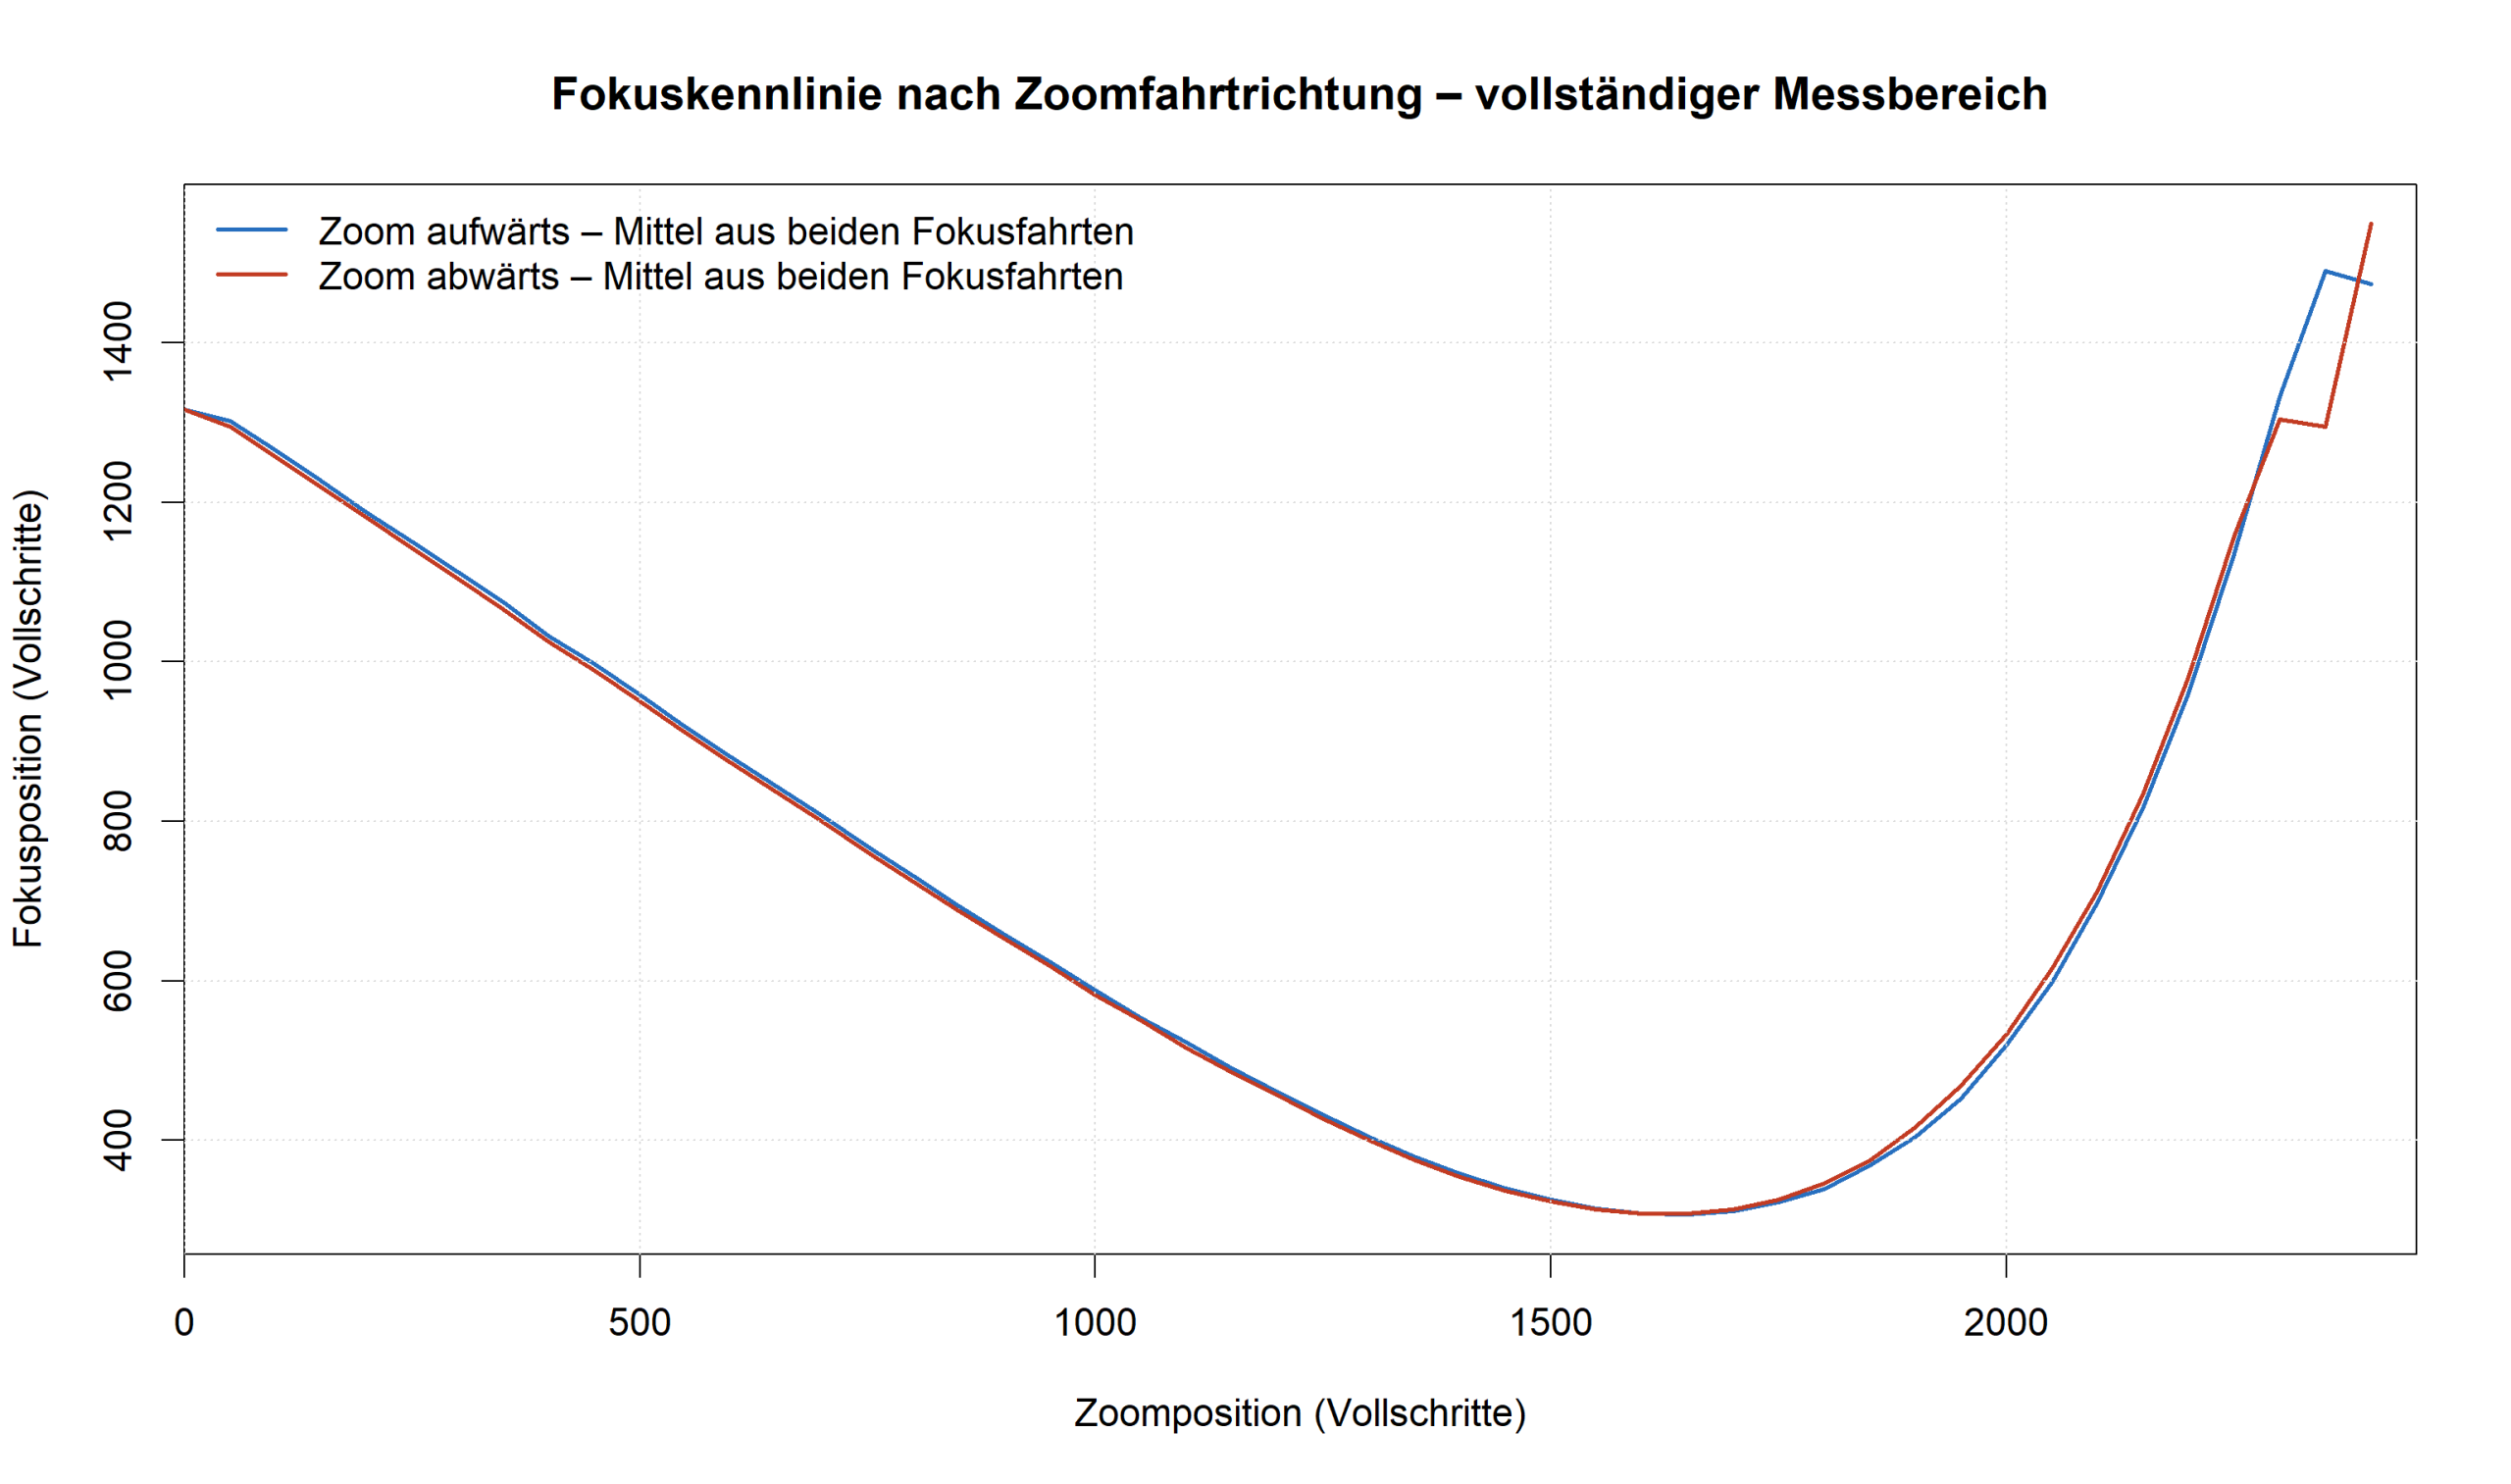
Die beiden Graphen zeigen die mechanischen Grenzen des Vario-Objektivs bei der Position der vorderen Linsengruppe bei ca. 2300. Daher wird der Arbeitsbereich folgend auf ein Maximum der Position der vorderen Linsengruppe bei 2300 beschnitten.
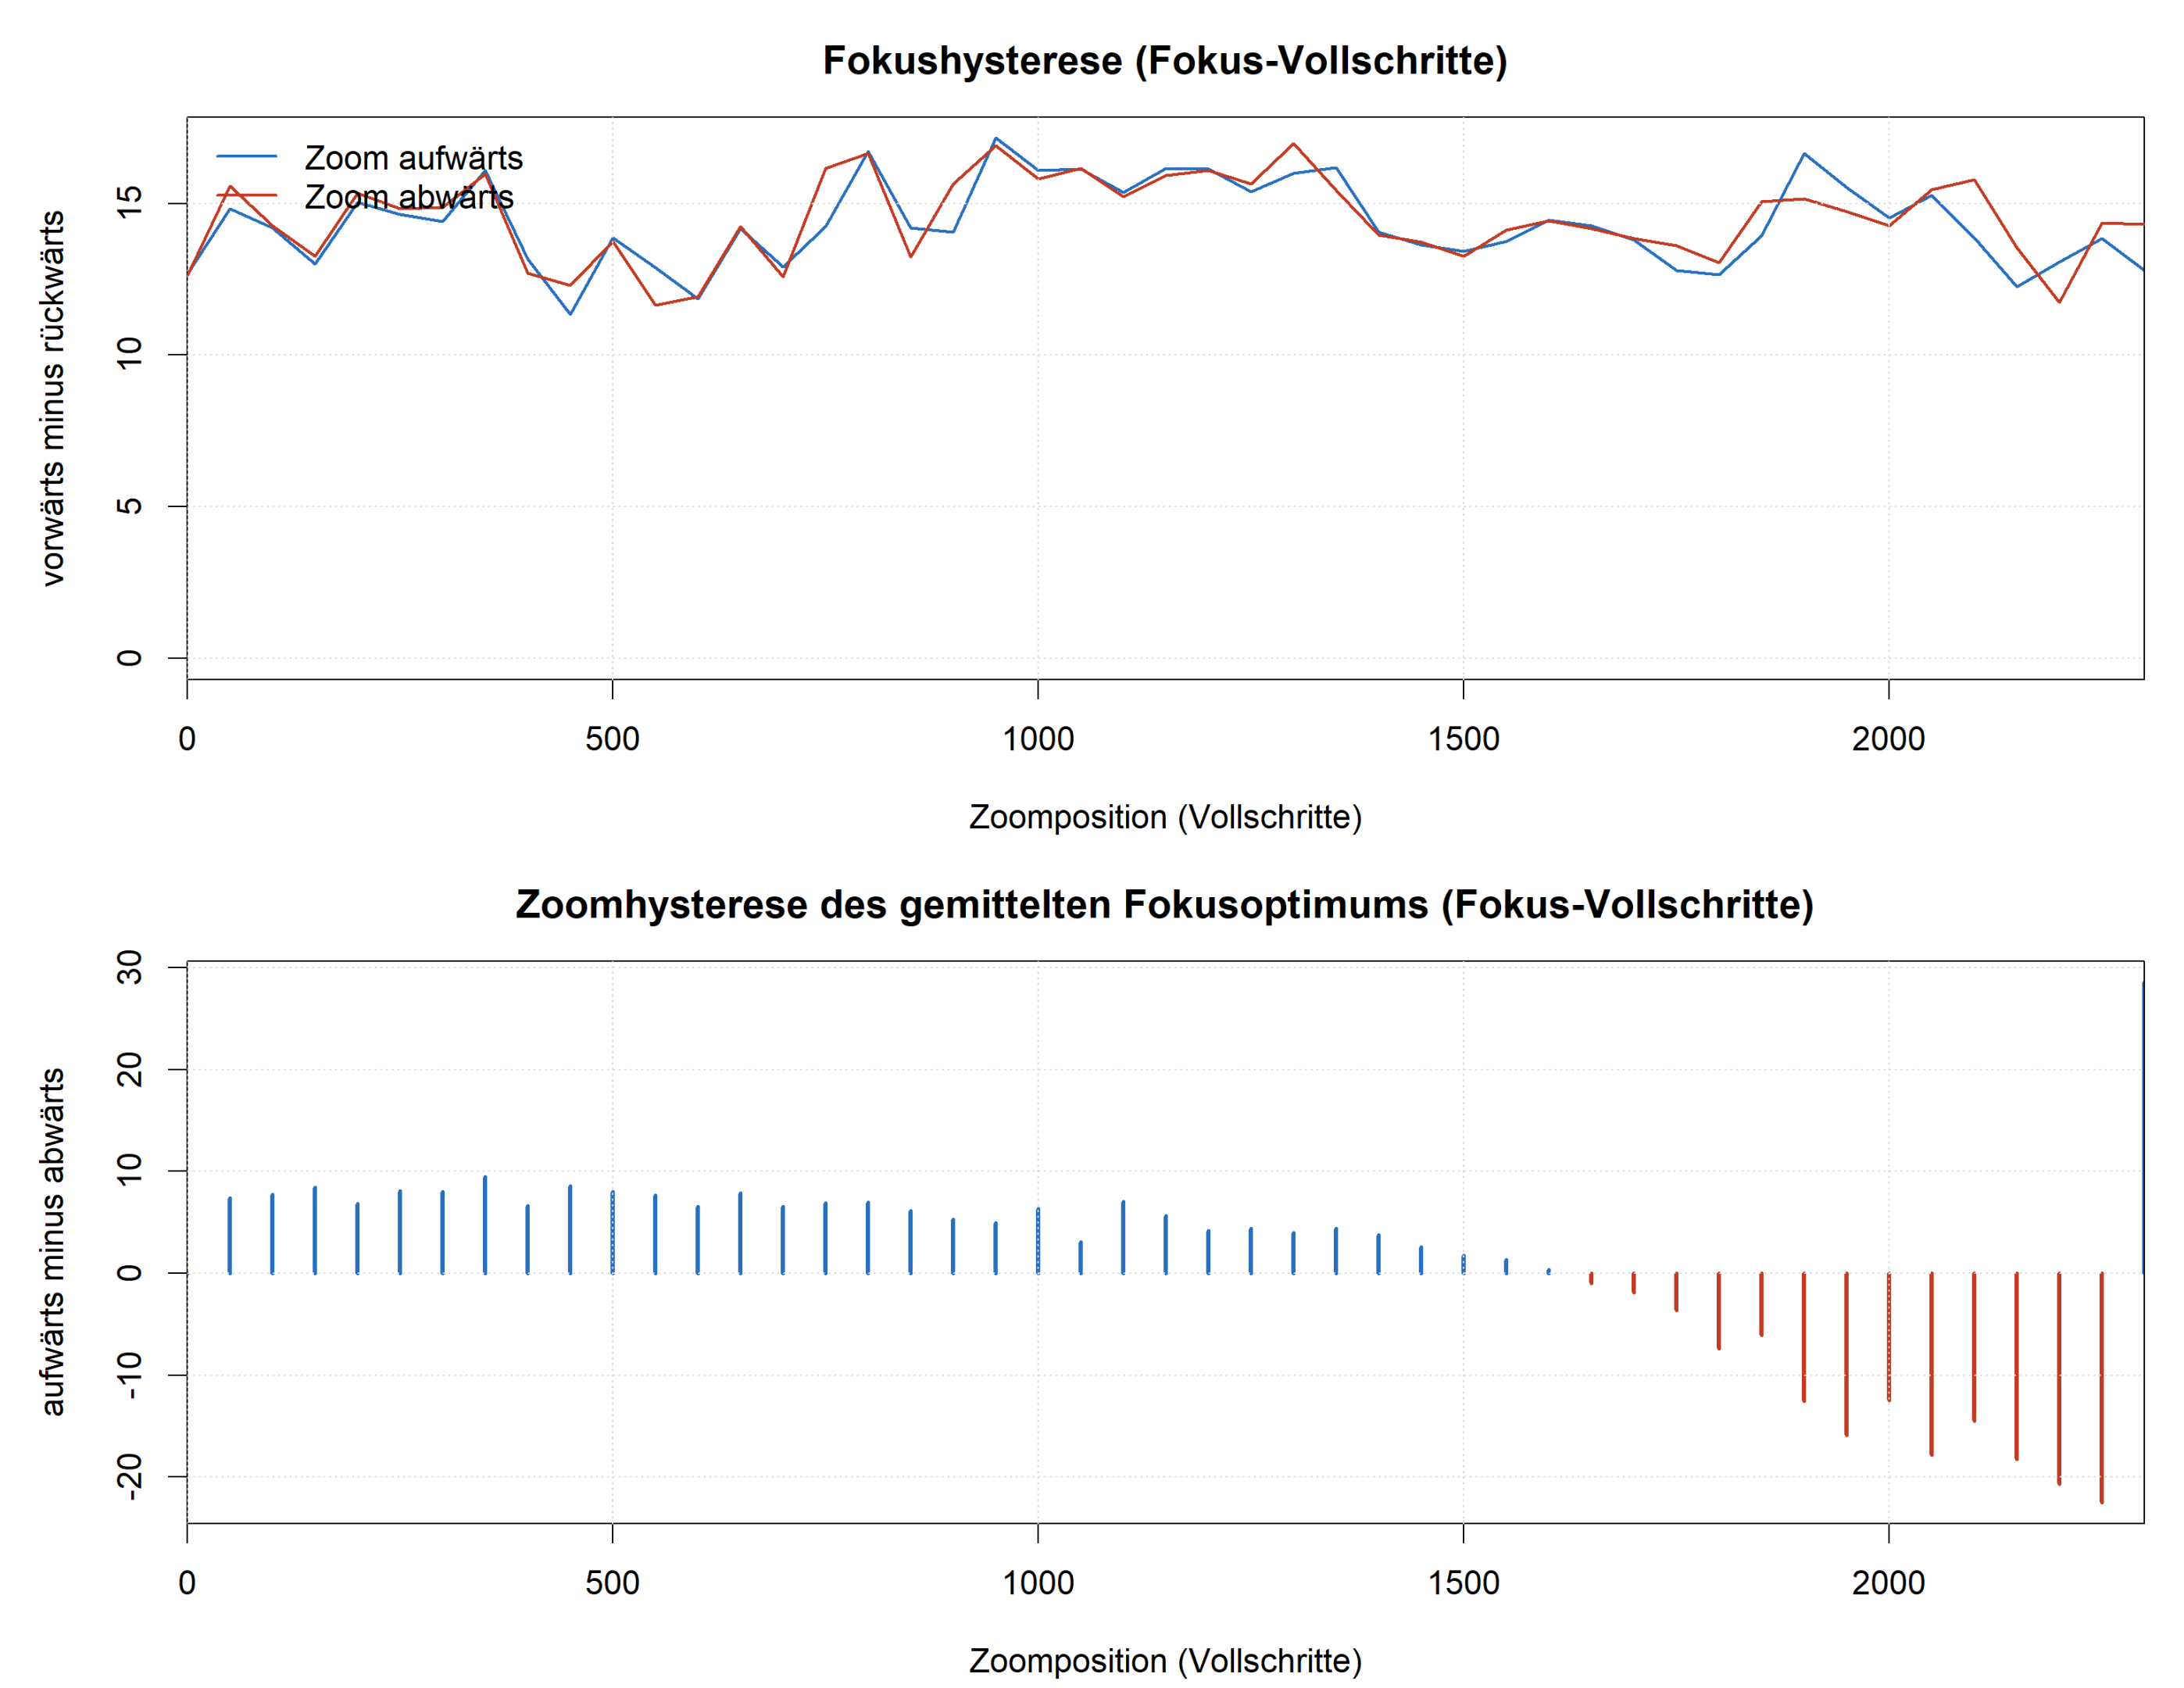
Innerhalb dieses Arbeitsbereiches zeigt bereits die einfache Methode der Zentraldifferenz eine ziemlich stabile Hysterese der hinteren Linsengruppe. Die durch die Fahrtrichtung der vorderen Linsengruppe verursachte Verschiebung des Fokusoptimums zeigt dagegen eine deutliche Abhängigkeit von der Zoomposition:
Zur Absicherung wurde die Zentraldifferenz, die insbesondere gegenüber Änderungen von Belichtung und Gain empfindlich ist, mit anderen Schärfemaßen verglichen:
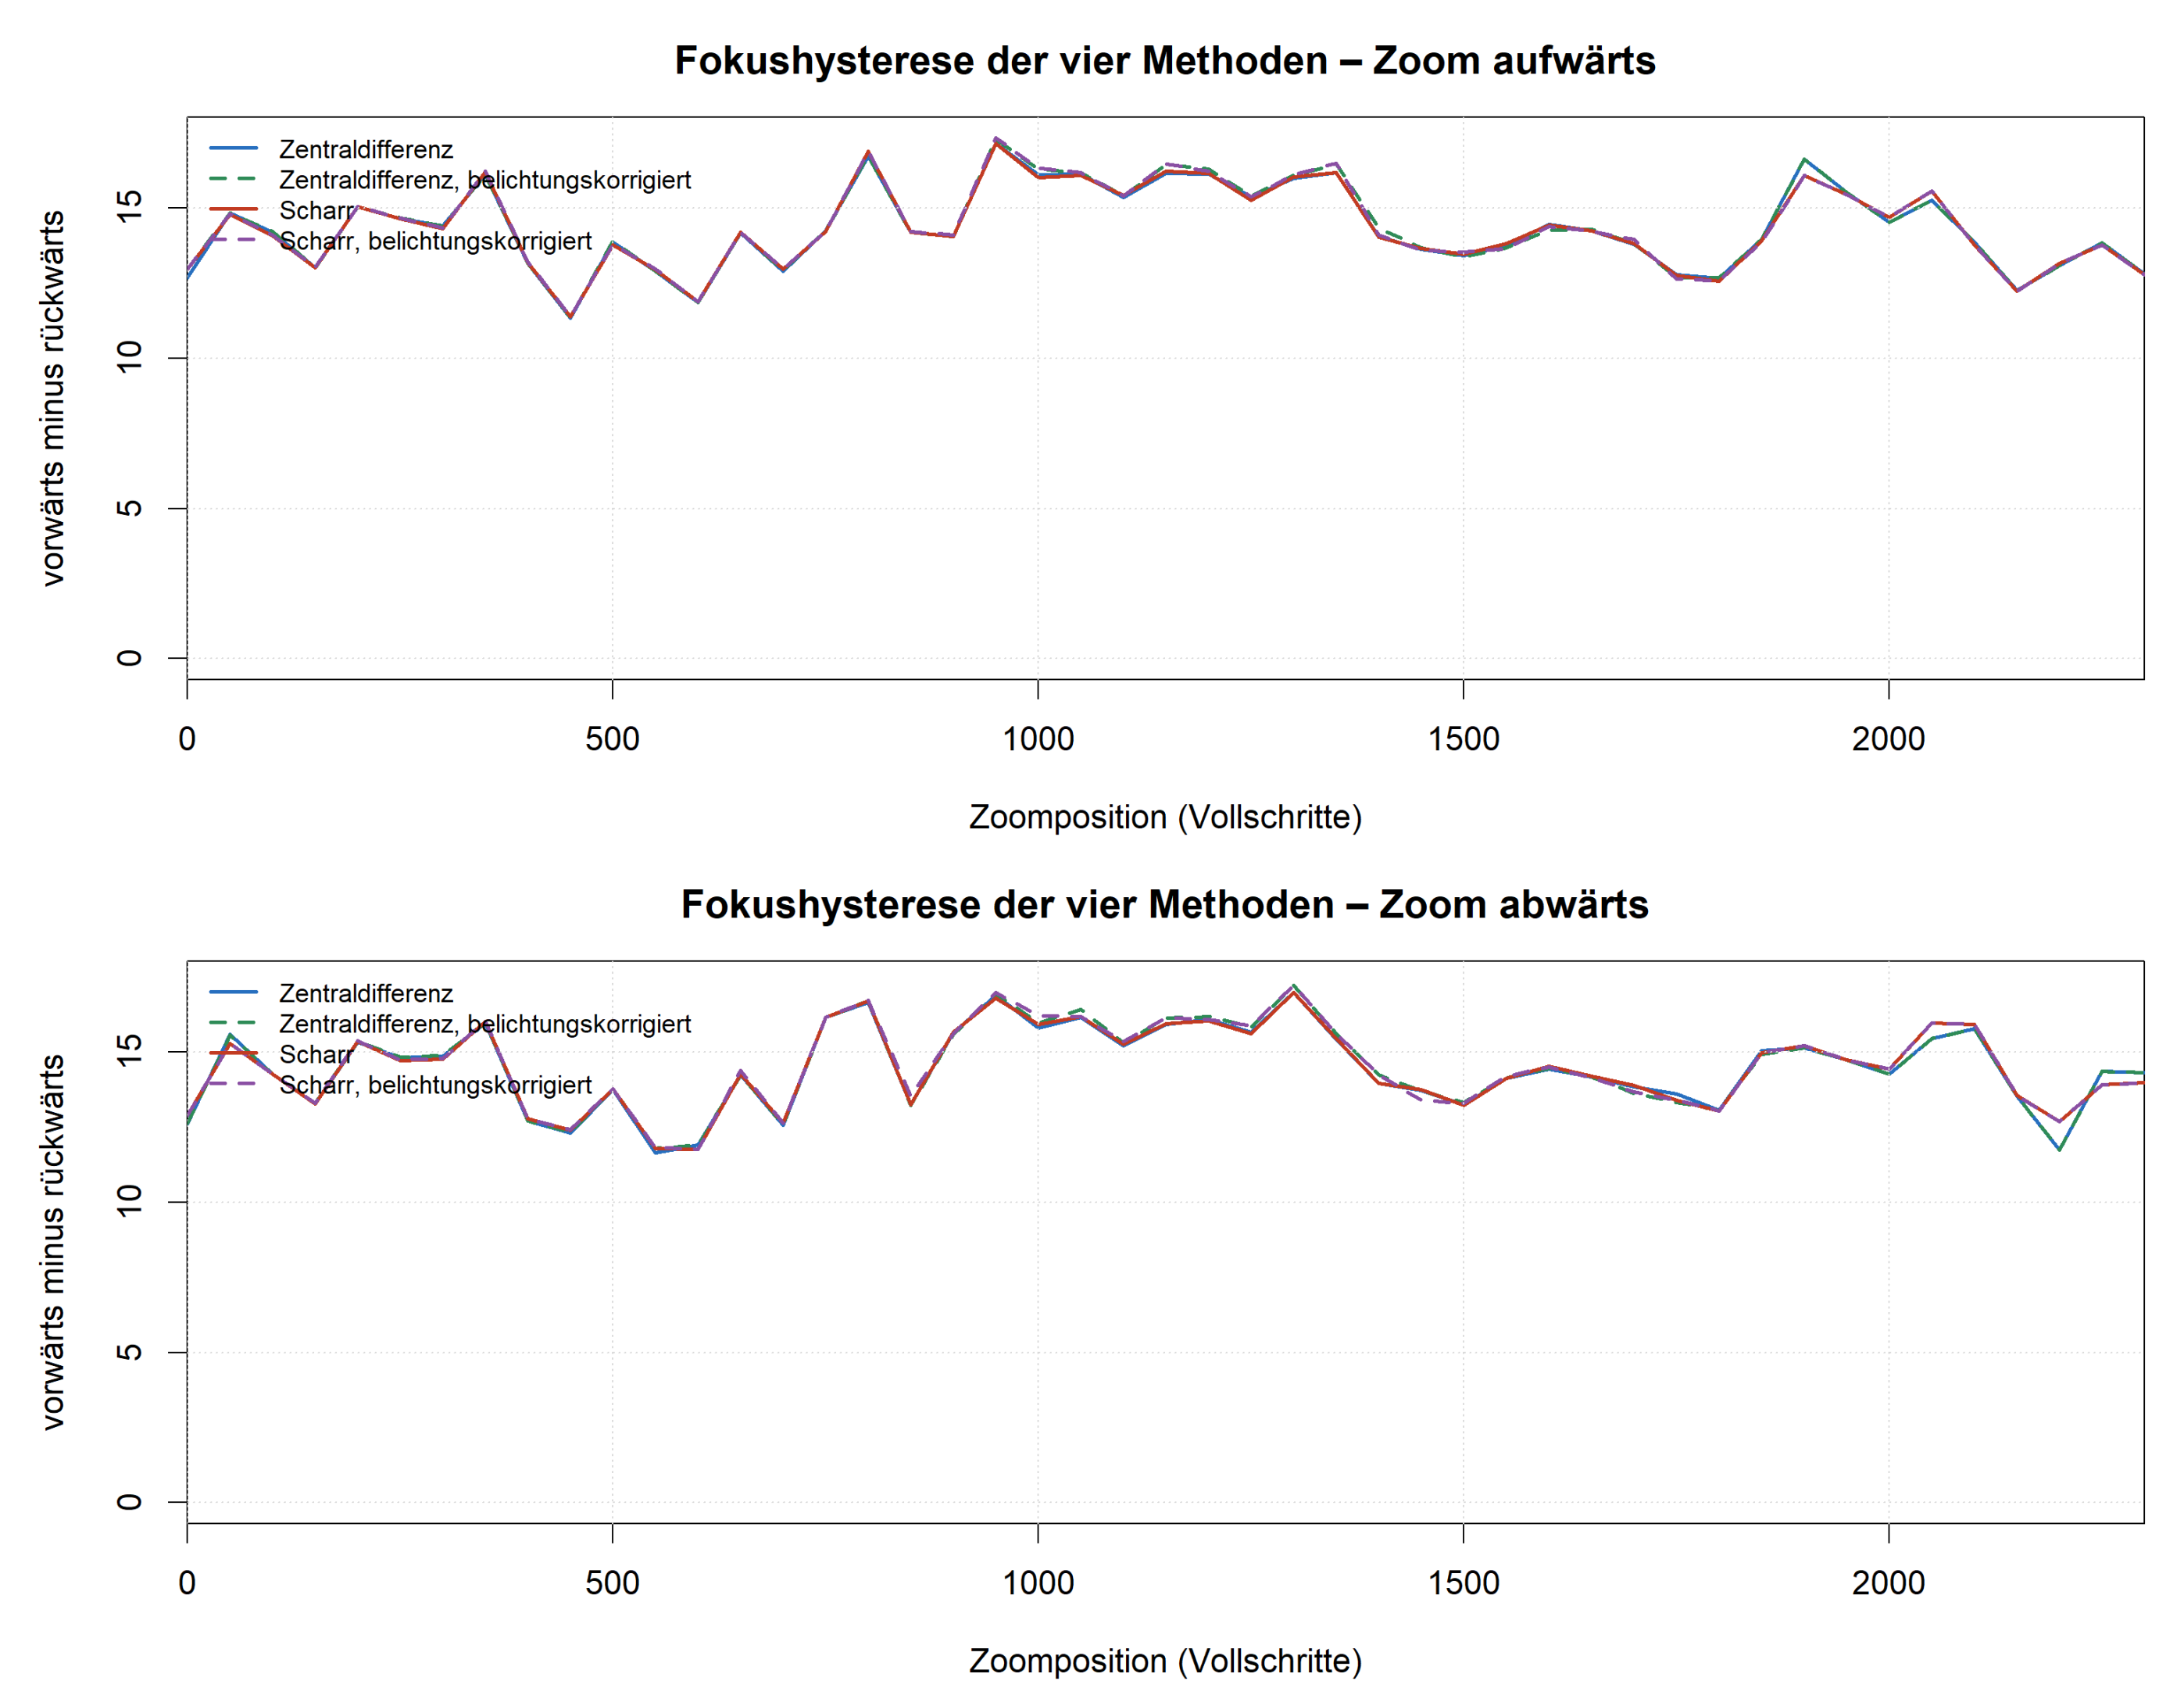
Zu sehen ist, dass selbst komplexere Berechnungsmethoden wie das belichtungskorrigierte Scharr-Verfahren keine für die Hysteresebestimmung praktisch relevanten Verbesserungen erbringen.
Die Hysterese der hinteren Linsengruppe lässt sich näherungsweise durch einen konstanten Hysteresewert beschreiben.
Die vordere Linsengruppe verhält sich dagegen weniger „freundlich“. Als Konsequenz sollten zwei Gruppen von LUTs geführt werden, für die Fahrtrichtung der vorderen Linsengruppe aufwärts und abwärts. Das bezieht sich sowohl auf die Fokus-Zoom-Zuordnungen als auch auf andere Größen wie die Brennweite.